罗翔,男,1968年出生,副教授,工学博士。目前在东南大学机械工程学院从事科研和教学工作。
本页面主要目录有关于罗翔的:人物生涯、科研成果、部分论文等介绍

罗翔,男,1968年出生,副教授,工学博士。目前在东南大学机械工程学院从事科研和教学工作。
本页面主要目录有关于罗翔的:人物生涯、科研成果、部分论文等介绍
罗翔
1968年
中华人民共和国
男
江苏南京
汉
博士研究生
教师
东南大学机械工程学院副教授
副教授
机器人与智能控制
主要研究方向:机器人视觉伺服、步行机器人、冗余度机器人和实时控制。主要学历和研究经历1986.09-1990.07 浙江大学化工机械及设备专业,获工学学士学位。 1996.09-1999.03 东南大学机械设计及理论专业,获工学硕士学位。主要研究内容:单片机和运动控制系统设计、温度控制。 1999.04-2002.03 东南大学机械设计及理论专业,获工学博士学位。主要研究内容:机器人视觉伺服、实时运动规划和冗余度机器人的运动学。 2003.10-2005.03 日本横滨国立大学电子工程及计算机系和Venture Business Laboratory,博士后,中核的研究机关研究员。主要研究内容:实时控制和实时操作系统、步行机器人力控制、ZMP的实时检测和控制。 2002.02-至今 东南大学机械工程系,副教授。主要研究内容:机器人视觉伺服、冗余度机器人实时运动规划和控制。
项目名称 等级 备注
国家十一五规划-教育机器人调研服务费 国家
基于视线空间的多视觉融合机器人视觉伺服理论研究 部省
沥青路面现场微波再生技术研究 部省
视觉伺服机械手捕捉运动目标关键技术研究 部省
东大-新潮教育机器人中心 企业
IC测试设备数据采集与监控系统 企业
发表时间 题目 刊物名称 备注
2006-12 Experimental research on moving object hitting by visual control robot The Second Asia International Symposium on Mechatronics,12-15 December 2006, Hong Kong.
2004-09 Smooth Motion Control: A trade-off research on motion trajectory and reaction force Proceedings of the 2004 Japan Industry Applications Society Conference
2004-08 Smooth motion control for biped robots Proceedings of the 10th ISTED International Conference on Robotics and Application EI
2004-04 A geometric structure based self-motion control algorithm for redundant manipulators The 8th IEEE International Workshop on Advance Motion Control EI
2002-06 基于CAD模型的立体视觉目标运动估计 东南大学学报 EI
2002-05 一种基于主动视觉系统的目标定位方法 东南大学学报 EI
2002-03 基于传感伺服的机械手跟踪运动目标方法研究 机械工程学报 EI
2001-01 存在驱动饱和约束下的机器人时间最优实时运动规划研究 机器人
2000-01 一种基于矢量分析的视觉伺服冗余机器人运动规划方法 机器人
新亚洲娱乐(英文名:ASIA ENTERTAINMENT GROUP LIMITED,全称:新亚洲娱乐联盟集团有限公司)是一家以从事戏剧制作人及杂项戏剧服务为主的企业,成立于1999年,位于香港特别行政区。旗下分公司包括虎威艺能创作有限公司(TGS HK)、稻草人娱乐创作社(Scarecrow Entertainment)、虎威王朝音乐创作股份有限公司(TGS Music)、虎威活力娱乐传播有限公司(TGS Taiwan)、AK Entertainment(Korea)以及AEG Korea等。
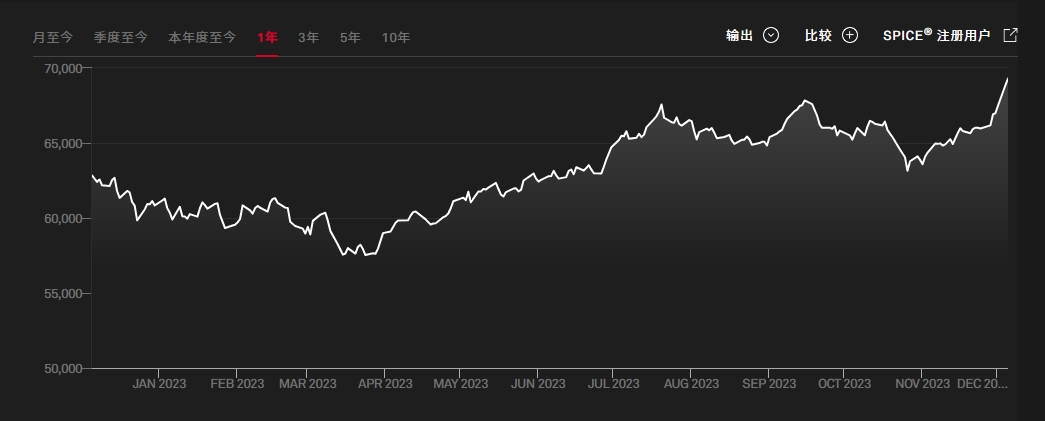
印度孟买SENSEX30指数(又称孟买敏感指数)为印度最被广泛使用的指数,为投资印度的重要参考指标,是由孟买证券交易所发行。由于各类媒体提到的“印度股市”,实际上都是孟买股票交易所,因此,该交易所的SENSEX-30指数几乎成了印度股市的代名词。