韩军,1963-8-5 出生,博士、副研究员,南京理工大学机械工程学院硕士生导师。
本页面主要目录有关于韩军的:研究方向与项目、学术任职等介绍

韩军,1963-8-5 出生,博士、副研究员,南京理工大学机械工程学院硕士生导师。
本页面主要目录有关于韩军的:研究方向与项目、学术任职等介绍
1963年8月5日
中华人民共和国
汉族
南京理工大学
硕士生导师
南京理工大学机械工程学院副研究员
机械制造及其自动化
机器人综合技术:
(1)机器人控制系统设计
(2)机器人轨迹规划
(3)机器人传感技术的融合
精密仪器及机械
精密测量及控制
研究内容:
机器人综合技术:机器人控制系统设计,机器人轨迹规划及多传感器信息融合,基于腕力传感器的机器人装配,机器人导航定位。
科研项目:
(1)多功能移动作业机器人;(2)智能服务机器人;(3)导游服务机器人;(4)地面移动机器人;(5)滚珠丝杠动态误差测量系统;(6)滚珠丝杠摩擦力矩测量系统;(7)直线导轨摩擦力测量系统;(9)高速滚珠丝杠性能测量系统;(10)丝杠齿形测量系统。
经费:年均经费60万。
中国电工学会 高级会员
新亚洲娱乐(英文名:ASIA ENTERTAINMENT GROUP LIMITED,全称:新亚洲娱乐联盟集团有限公司)是一家以从事戏剧制作人及杂项戏剧服务为主的企业,成立于1999年,位于香港特别行政区。旗下分公司包括虎威艺能创作有限公司(TGS HK)、稻草人娱乐创作社(Scarecrow Entertainment)、虎威王朝音乐创作股份有限公司(TGS Music)、虎威活力娱乐传播有限公司(TGS Taiwan)、AK Entertainment(Korea)以及AEG Korea等。
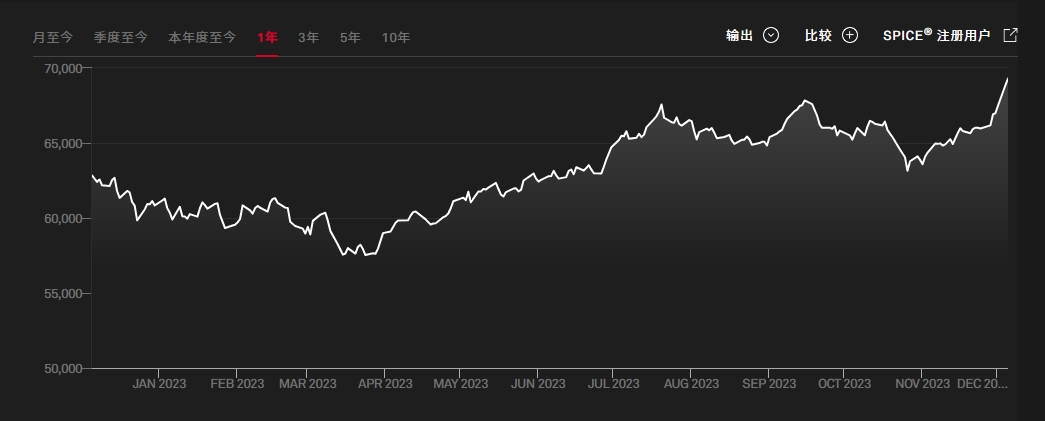
印度孟买SENSEX30指数(又称孟买敏感指数)为印度最被广泛使用的指数,为投资印度的重要参考指标,是由孟买证券交易所发行。由于各类媒体提到的“印度股市”,实际上都是孟买股票交易所,因此,该交易所的SENSEX-30指数几乎成了印度股市的代名词。