向量(vector)又称矢量,在数学中也称为欧几里得向量、几何向量,是数学中最基本的概念之一,表示既有大小(用一个非负数表示)、又有方向的量。
本页面主要目录有关于向量的:历史、表示方法、运算、向量的性质、相关定理、相关计算公式、相关概念、向量空间、应用等介绍

向量(vector)又称矢量,在数学中也称为欧几里得向量、几何向量,是数学中最基本的概念之一,表示既有大小(用一个非负数表示)、又有方向的量。
本页面主要目录有关于向量的:历史、表示方法、运算、向量的性质、相关定理、相关计算公式、相关概念、向量空间、应用等介绍
vector
矢量
解析几何、物理学、力学、计算机图形等
数学、物理、工程
向量可以用多种方式表示,如代数、坐标、几何等表示。向量常用一个拉丁字母上面加一个箭号或用黑斜体字母表示向量,例如
向量空间也就是线性空间,用来研究现实世界中各种线性问题,其理论和方法已经渗透到自然科学、工程技术、经济管理的各个领域。向量空间定义中有两个集合,一个集合
早期的向量应用于物理学,是被用来表示如力、速度、位移等物理量的工具,在约公元前 350 年,古希腊数学家亚里士多德(Aristotle)发现了向量加法的平行四边形法则。而后英国科学家艾萨克·牛顿(Isaac Newton)最先使用有向线段表示向量。直到19世纪,向量才进入数学领域并得到进一步发展。向量在各个领域都有广泛应用,如机械、电子、计算机图形学和物理学等。
向量最早可追溯到古希腊时期,在约公元前350年前,古希腊学者亚里士多德(Aristotle)在研究力学问题时发现两个力的合成可以用平行四边形法则得到。英国科学家艾萨克·牛顿(Isaac Newton)最先使用有向线段来表示向量,于1687年发表的著作《自然哲学的数学原理》中使用有向线段描述了力及其普遍运算规律。
1797年,丹麦数学家、测量学家卡斯帕尔·韦塞尔(Caspar Wessel)在向丹麦科学院递交的论文中首次建立了复平面概念,利用坐标平面上的点来表示复数a+bi,把坐标平面上的点用向量表示出来,给出了复数的几何表示。
1844年,德国数学家赫尔曼·甘特·格拉斯曼(Hermann Günther Graßmann)出版了他的《线性扩张论》,把向量由二维、三维扩展到n维,融合坐标、向量于n维空间,第一次明白地解释了n维向量空间的概念,发展了通用的向量运算,开拓了新的数学领域。
19世纪中期,英国数学家威廉·罗恩·哈密顿(William Rowan Hamilton)发现了四元数(包括数量部分和向量部分),证明了四元数有很多与复数类似的性质,认为四元数将在物理学中获得应用,引起了很多学者的关注。
英国数学物理学家詹姆斯·克拉克·麦克斯韦(James Clerk Maxwell)在1873年出版的著作《电磁通论》中把四元数的数量部分和向量部分分开来作为各自的实体处理,把向量部分从四元数中独立出来的实体发展成为更符合物理学需要的更简便的数学工具,也就是三维向量,加速了向量分析研究的进程。
19世纪80年代初,由美国数学物理学家约西亚·威拉德·吉布斯(Josiah Willard Gibbs)和英国数学物理学家奥利弗·亥维赛(Oliver Heaviside)创立的三维向量代数和向量分析,他们提出,一个向量不过是四元数的向量部分,但不独立于任何四元数,他们引进了两种类型的乘法,即数量积和向量积,将向量分析和电磁场理论紧密联系在一起。
向量的引入揭开了新的数学前景,到20世纪30年代,向量理论的公理化使得向量理论逐渐成为数学的重要理论,其应用范围得到了极大的拓广。
向量可用符号

在平面直角坐标系中,分别取与x轴、y轴方向相同的两个单位向量

从空间的某个定点O出发引三个成右手系的、两两互相垂直的单位向量

定义
对于向量

运算规律
(1) 结合律:

运算规律
(1) 交换律:

运算规律
(1)反交换律:

向量

向量在物理学中有广泛应用。物理学中的最重要的物理量矢量就是是向量的原型,很多物理量如力、速度、位移以及电场强度、磁感应强度等都是向量。向量及其运算是物理中矢量及其运算的抽象,向量的运算法则在物理上可以用来更好地解决物理上的问题,向量知识也是解决物理问题的有利工具,物理问题和现象可以转化为与之相关的向量问题。

向量在机械设计中有着广泛的应用,比如:针对柔性自由漂浮基座空间机械臂系统建模的过程中存在的形式复杂计算量大等问题,通过采用向量对方法,以自由漂浮基座双连杆柔性机械臂为研究对象,以单个体的动力学方程为基础,分别用相邻两个体之间的约束方程,利用拉格朗日乘子法组装构成系统的动力学方程,基于向量对方法于柔性空间机械臂控制系统的设计。
向量是计算机图形学和计算机视觉中的重要工具,可以用来表示点、线和面的位置和方向,可用于计算光线追踪、物理模拟、计算机动画和计算机视觉、图形渲染等领域。在三维计算机图形中,物体的位置和方向都可被表示成向量。通过向量的运算,可以实现三维模型的旋转、缩放和平移等操作。

新亚洲娱乐(英文名:ASIA ENTERTAINMENT GROUP LIMITED,全称:新亚洲娱乐联盟集团有限公司)是一家以从事戏剧制作人及杂项戏剧服务为主的企业,成立于1999年,位于香港特别行政区。旗下分公司包括虎威艺能创作有限公司(TGS HK)、稻草人娱乐创作社(Scarecrow Entertainment)、虎威王朝音乐创作股份有限公司(TGS Music)、虎威活力娱乐传播有限公司(TGS Taiwan)、AK Entertainment(Korea)以及AEG Korea等。
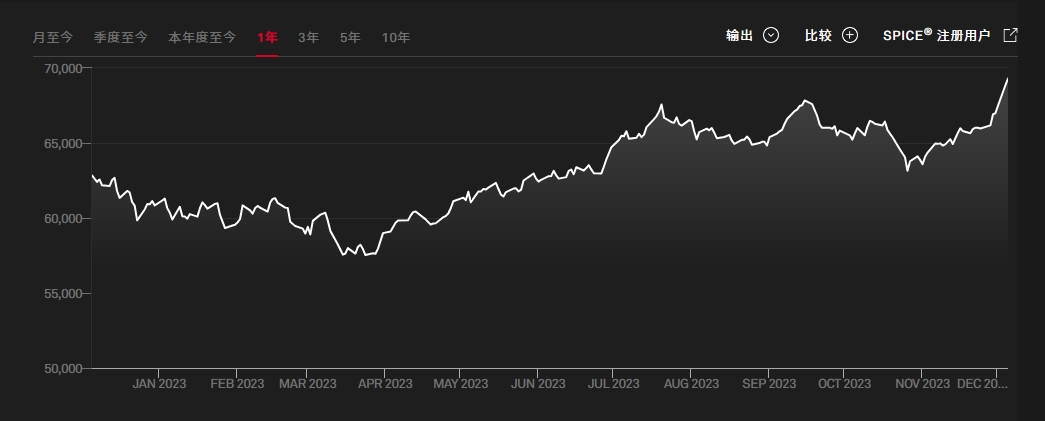
印度孟买SENSEX30指数(又称孟买敏感指数)为印度最被广泛使用的指数,为投资印度的重要参考指标,是由孟买证券交易所发行。由于各类媒体提到的“印度股市”,实际上都是孟买股票交易所,因此,该交易所的SENSEX-30指数几乎成了印度股市的代名词。